
Impulsslaiusmodulatsioon (PWM) on uhke termin digitaalsignaali tüübi kohta. PWM-e kasutatakse erinevates rakendustes, sealhulgas keerukates juhtimisahelates. SparkFunis kasutame neid sageli RGB LED-i hämardamiseks või servo suuna juhtimiseks. Mõlemas rakenduses saame saavutada mitmesuguseid tulemusi, kuna PWM võimaldab meil analoogsel viisil muuta signaali kõrge taseme aega. Kuigi signaal saab olla igal ajahetkel ainult kõrge (tavaliselt 5 V) või madal (maandus), saame muuta signaali kõrge ja madala taseme suhtelist osakaalu järjepideva ajavahemiku jooksul.
 Töötsükkel
Kui signaal on kõrge, nimetame seda "sisse lülitatud ajaks". "Sisse lülitatud aja" kirjeldamiseks kasutame töötsükli mõistet. Töötsüklit mõõdetakse protsentides. Töötsükli protsent kirjeldab täpsemalt aja protsenti, mille jooksul digitaalsignaal on intervalli või perioodi jooksul sisse lülitatud. Periood on lainekuju sageduse pöördväärtus. Kui digitaalsignaal on poole ajast sisse lülitatud ja teise poole välja lülitatud, ütleme, et digitaalsignaali töötsükkel on 50%, mis on sarnane ideaalse ristkülikukujulise lainega. Kui protsent on suurem kui 50%, veedab digitaalsignaal rohkem aega kõrges olekus kui madalas olekus ja vastupidi, kui töötsükkel on alla 50%. Järgmine diagramm illustreerib neid kolme juhtumit:
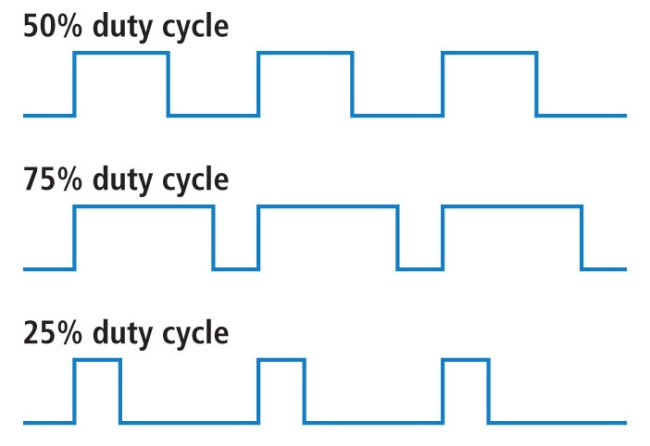
100% töötsükkel on sama mis pinge seadmine 5 voldile (kõrge). 0% töötsükkel on sama mis signaali ühendamine maandusega.
näide
LED-i heledust saab reguleerida töötsükli muutmise teel.
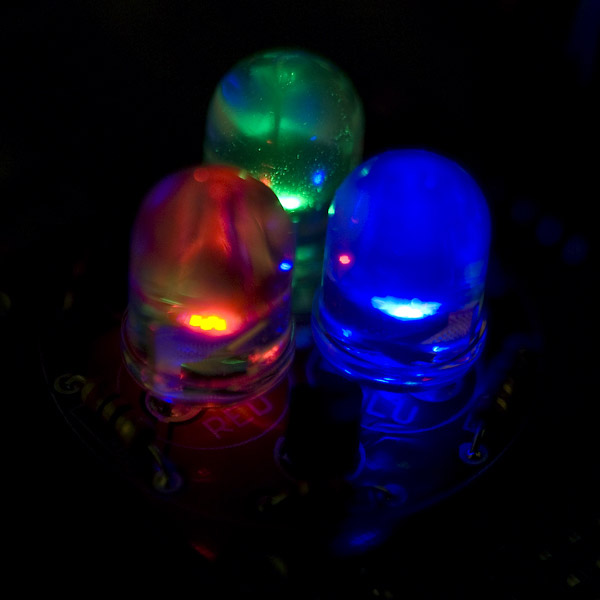
RGB (punase, rohelise ja sinise) LED-ide abil saate iga kolme värvi segamise hulka reguleerida, hämardades neid erineval määral.
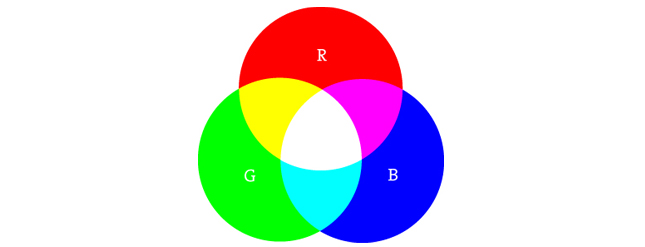
Kui kõik kolm on võrdses koguses sisse lülitatud, on tulemuseks erineva varjundiga valge valgus. Sama sinise ja rohelise segamine loob sinakasrohelise värvi. Veidi keerukama näitena proovige oranži värvi loomiseks lülitada punane täielikult sisse, roheline täielikult sisse 50% töötsükliga ja sinine täielikult välja.
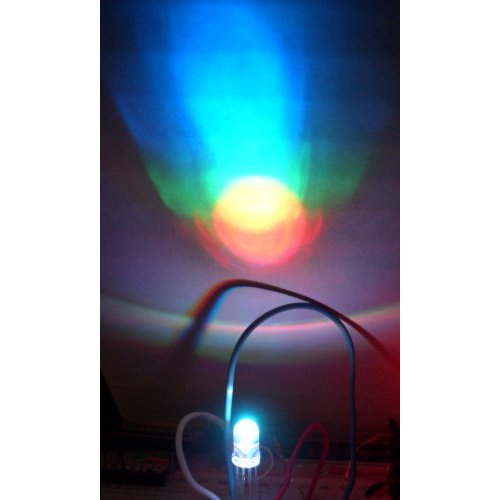
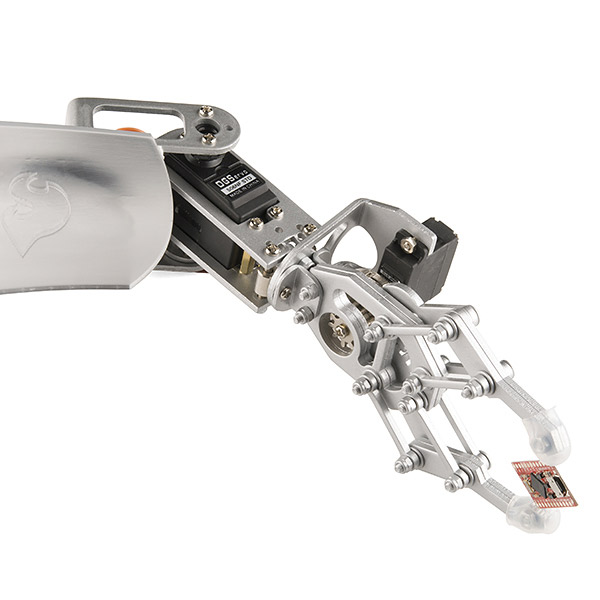
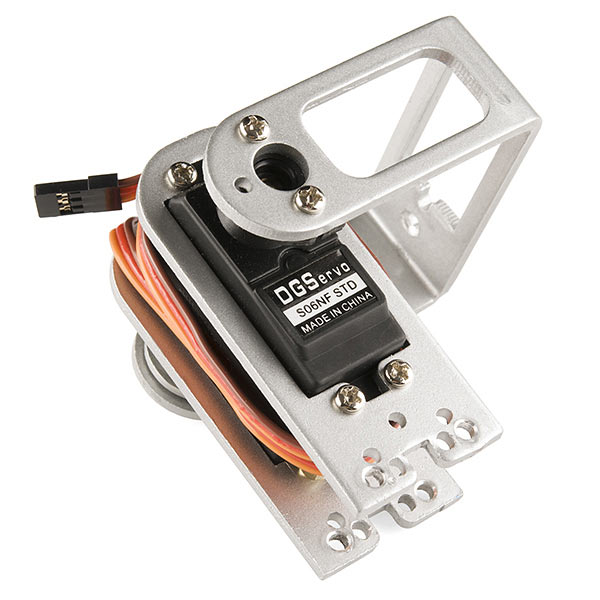
LED-ide juhtimisel peab täisnurklaine sagedus olema piisavalt kõrge, et saavutada korralik hämardusefekt. 20% töötsükliga laine sagedusel 1 Hz näitab selgelt selle sisse- ja väljalülitumist, samas kui 100% töötsükkel sagedusel 20 Hz või kõrgemal paistab tuhmim kui täielikult sisse lülitatud olekus. Põhimõtteliselt, kui teie eesmärk on saavutada LED-idega hämardusefekt, ei tohi periood olla liiga pikk. Samuti saate kasutada impulsi laiuse modulatsiooni, et juhtida mehaanilise seadme, näiteks robotkäe, külge ühendatud servomootori nurka. Servol on võll, mis pöörleb oma juhtimisliini põhjal kindlasse asendisse. Meie servomootorite ulatus on umbes 180 kraadi.
Sagedus/periood on konkreetse servomootori juhtimisele omane. Tüüpiline servomootor ootab uuendust iga 20 ms järel, impulsiga vahemikus 1 ms kuni 2 ms – teisisõnu, töötsükkel on 50 Hz lainekujul vahemikus 5% kuni 10%. 1,5 ms impulsi korral on servomootor oma loomulikus 90-kraadises asendis. 1 ms impulsi korral on servo 0 kraadi juures ja 2 ms impulsi korral on servo 180 kraadi juures. Täieliku liikumisulatuse saate saavutada, uuendades servomootorit väärtustele, mis jäävad nende vahepeale.
Impulsslaiusmodulatsiooni kasutatakse mitmesugustes rakendustes, eriti juhtimises. Nüüd, kui teate, et seda saab kasutada LED-ide hämardamiseks ja servomootorite nurga juhtimiseks, võite hakata uurima teisi võimalikke kasutusviise. Kui tunnete end segaduses olevat, vaadake julgelt SparkFun Inventor's Kit'i, mis sisaldab impulsslaiusmodulatsiooni kasutamise näiteid. Kui olete kohe kodeerima hakkamas ja teil on Arduino, vaadake PWM-kodeerimise näiteid siit.
Postituse aeg: 31. juuli 2025